

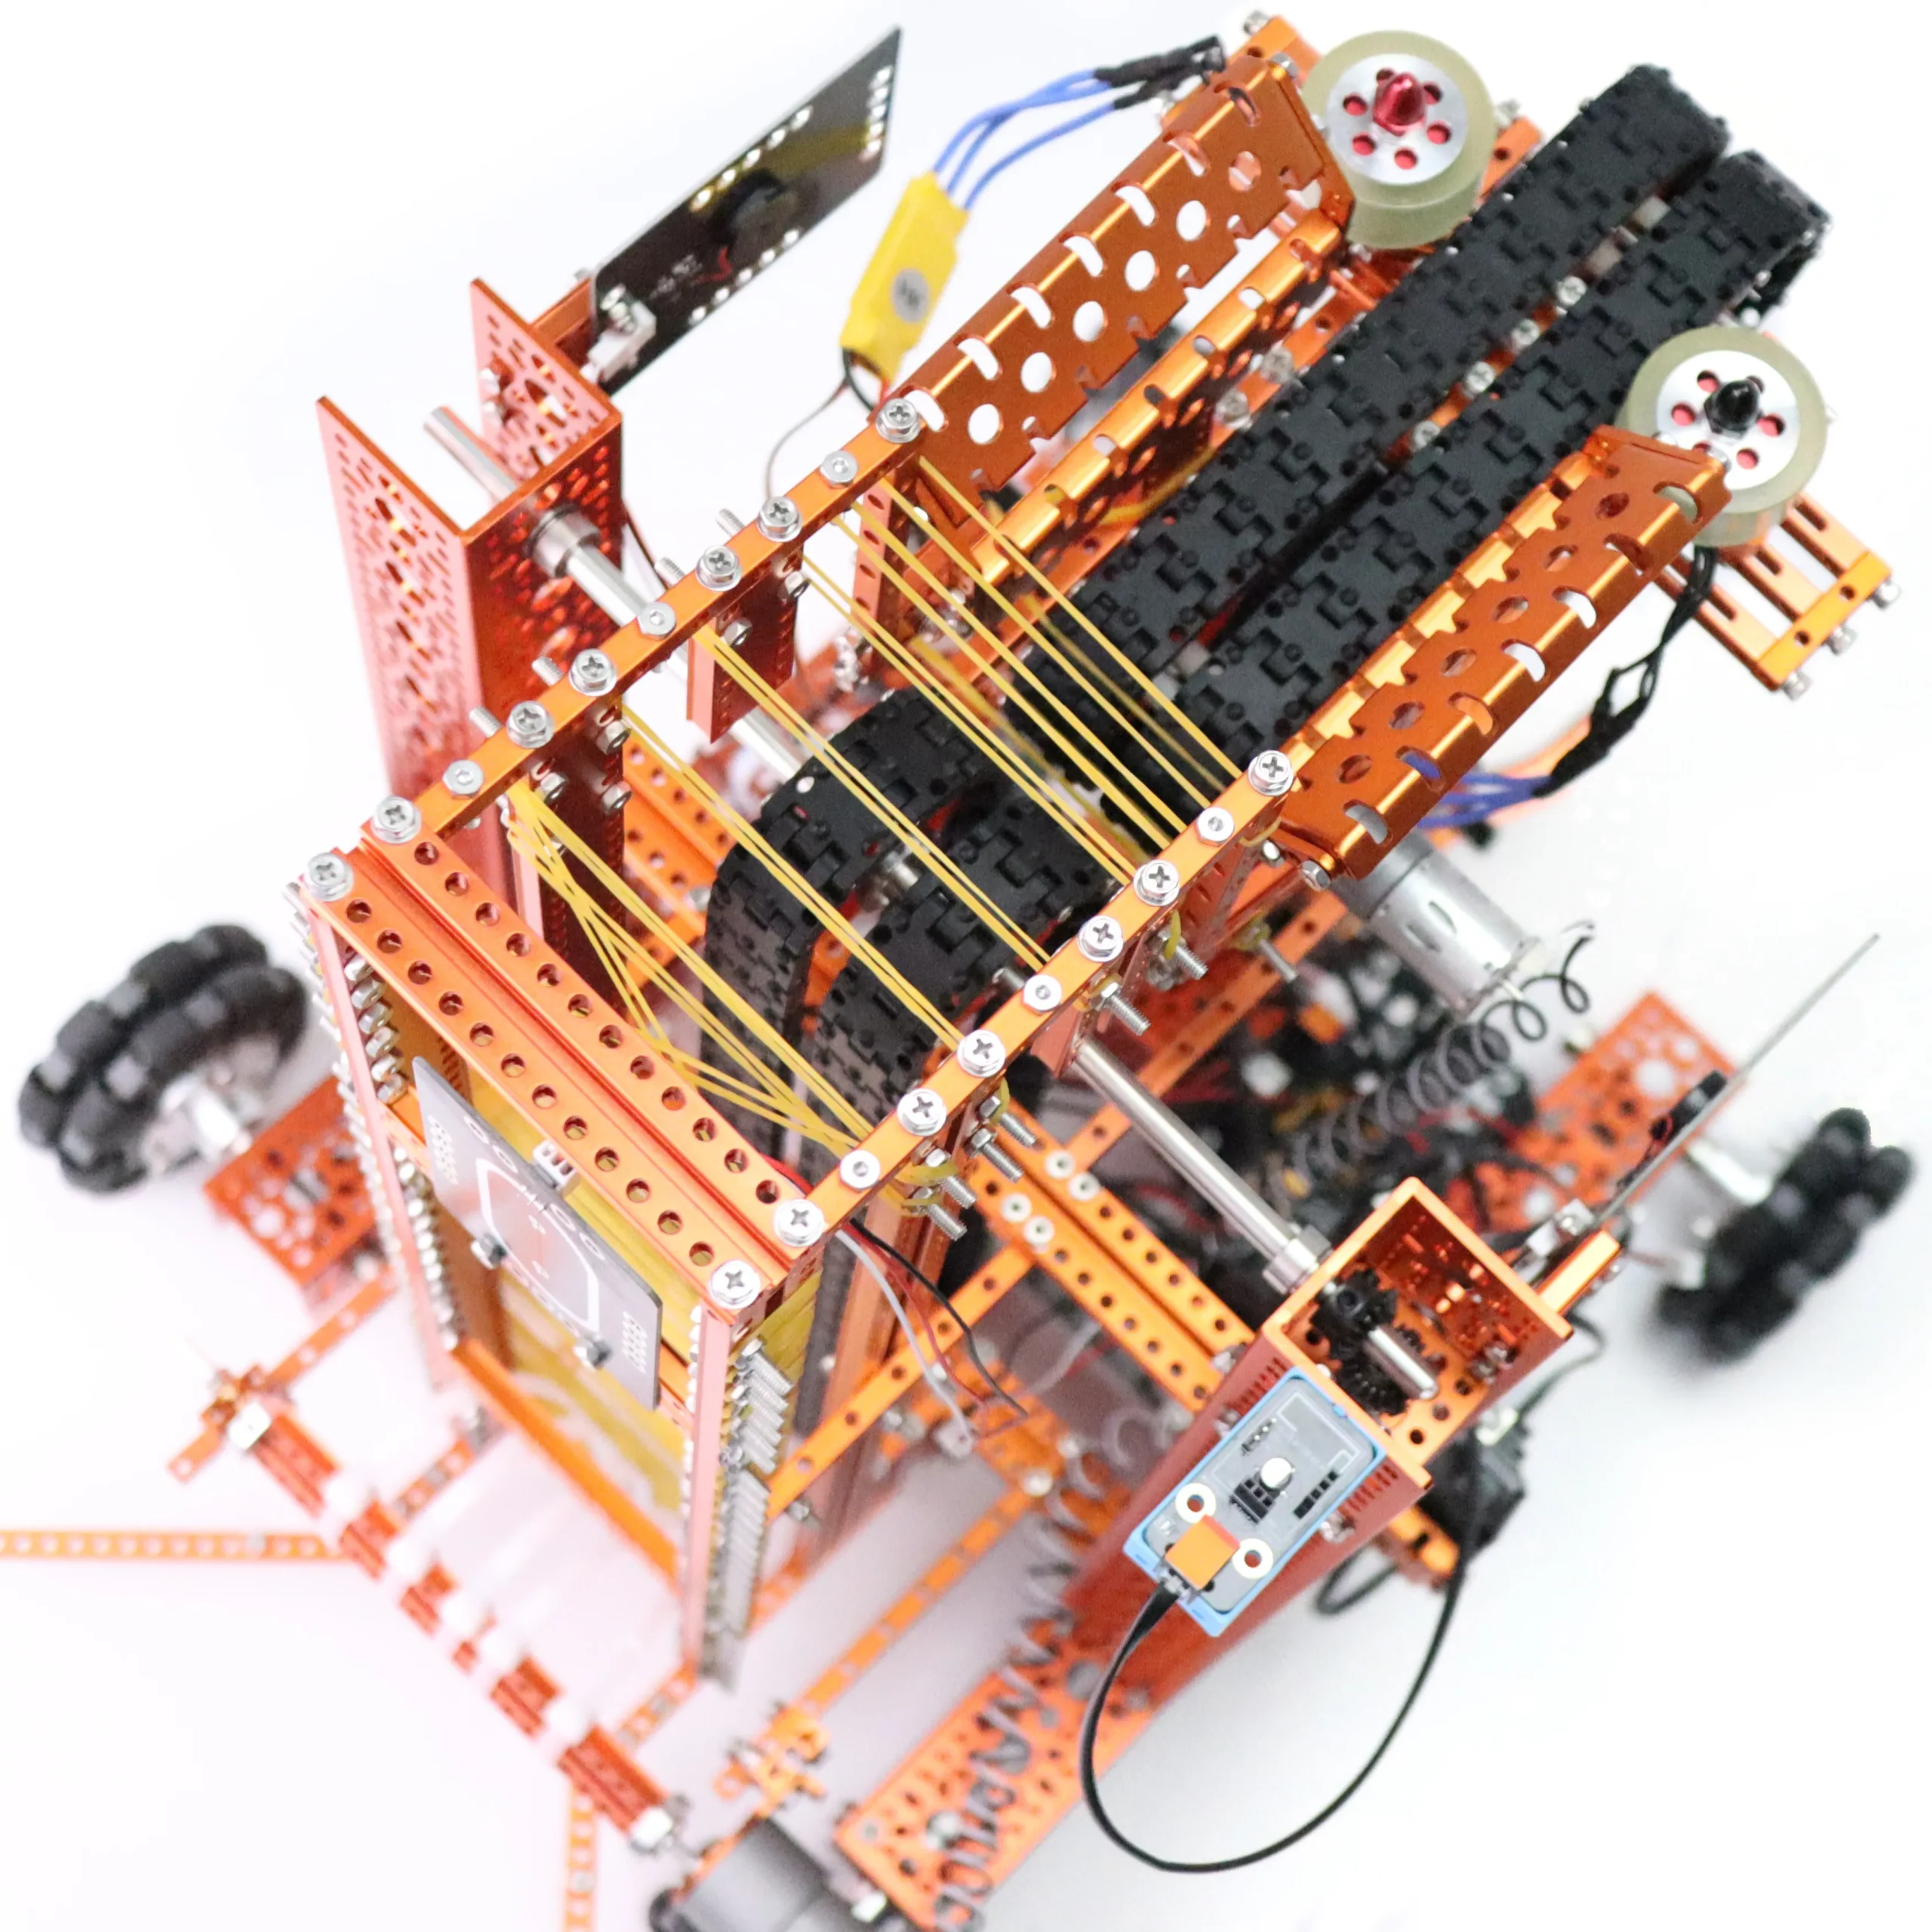
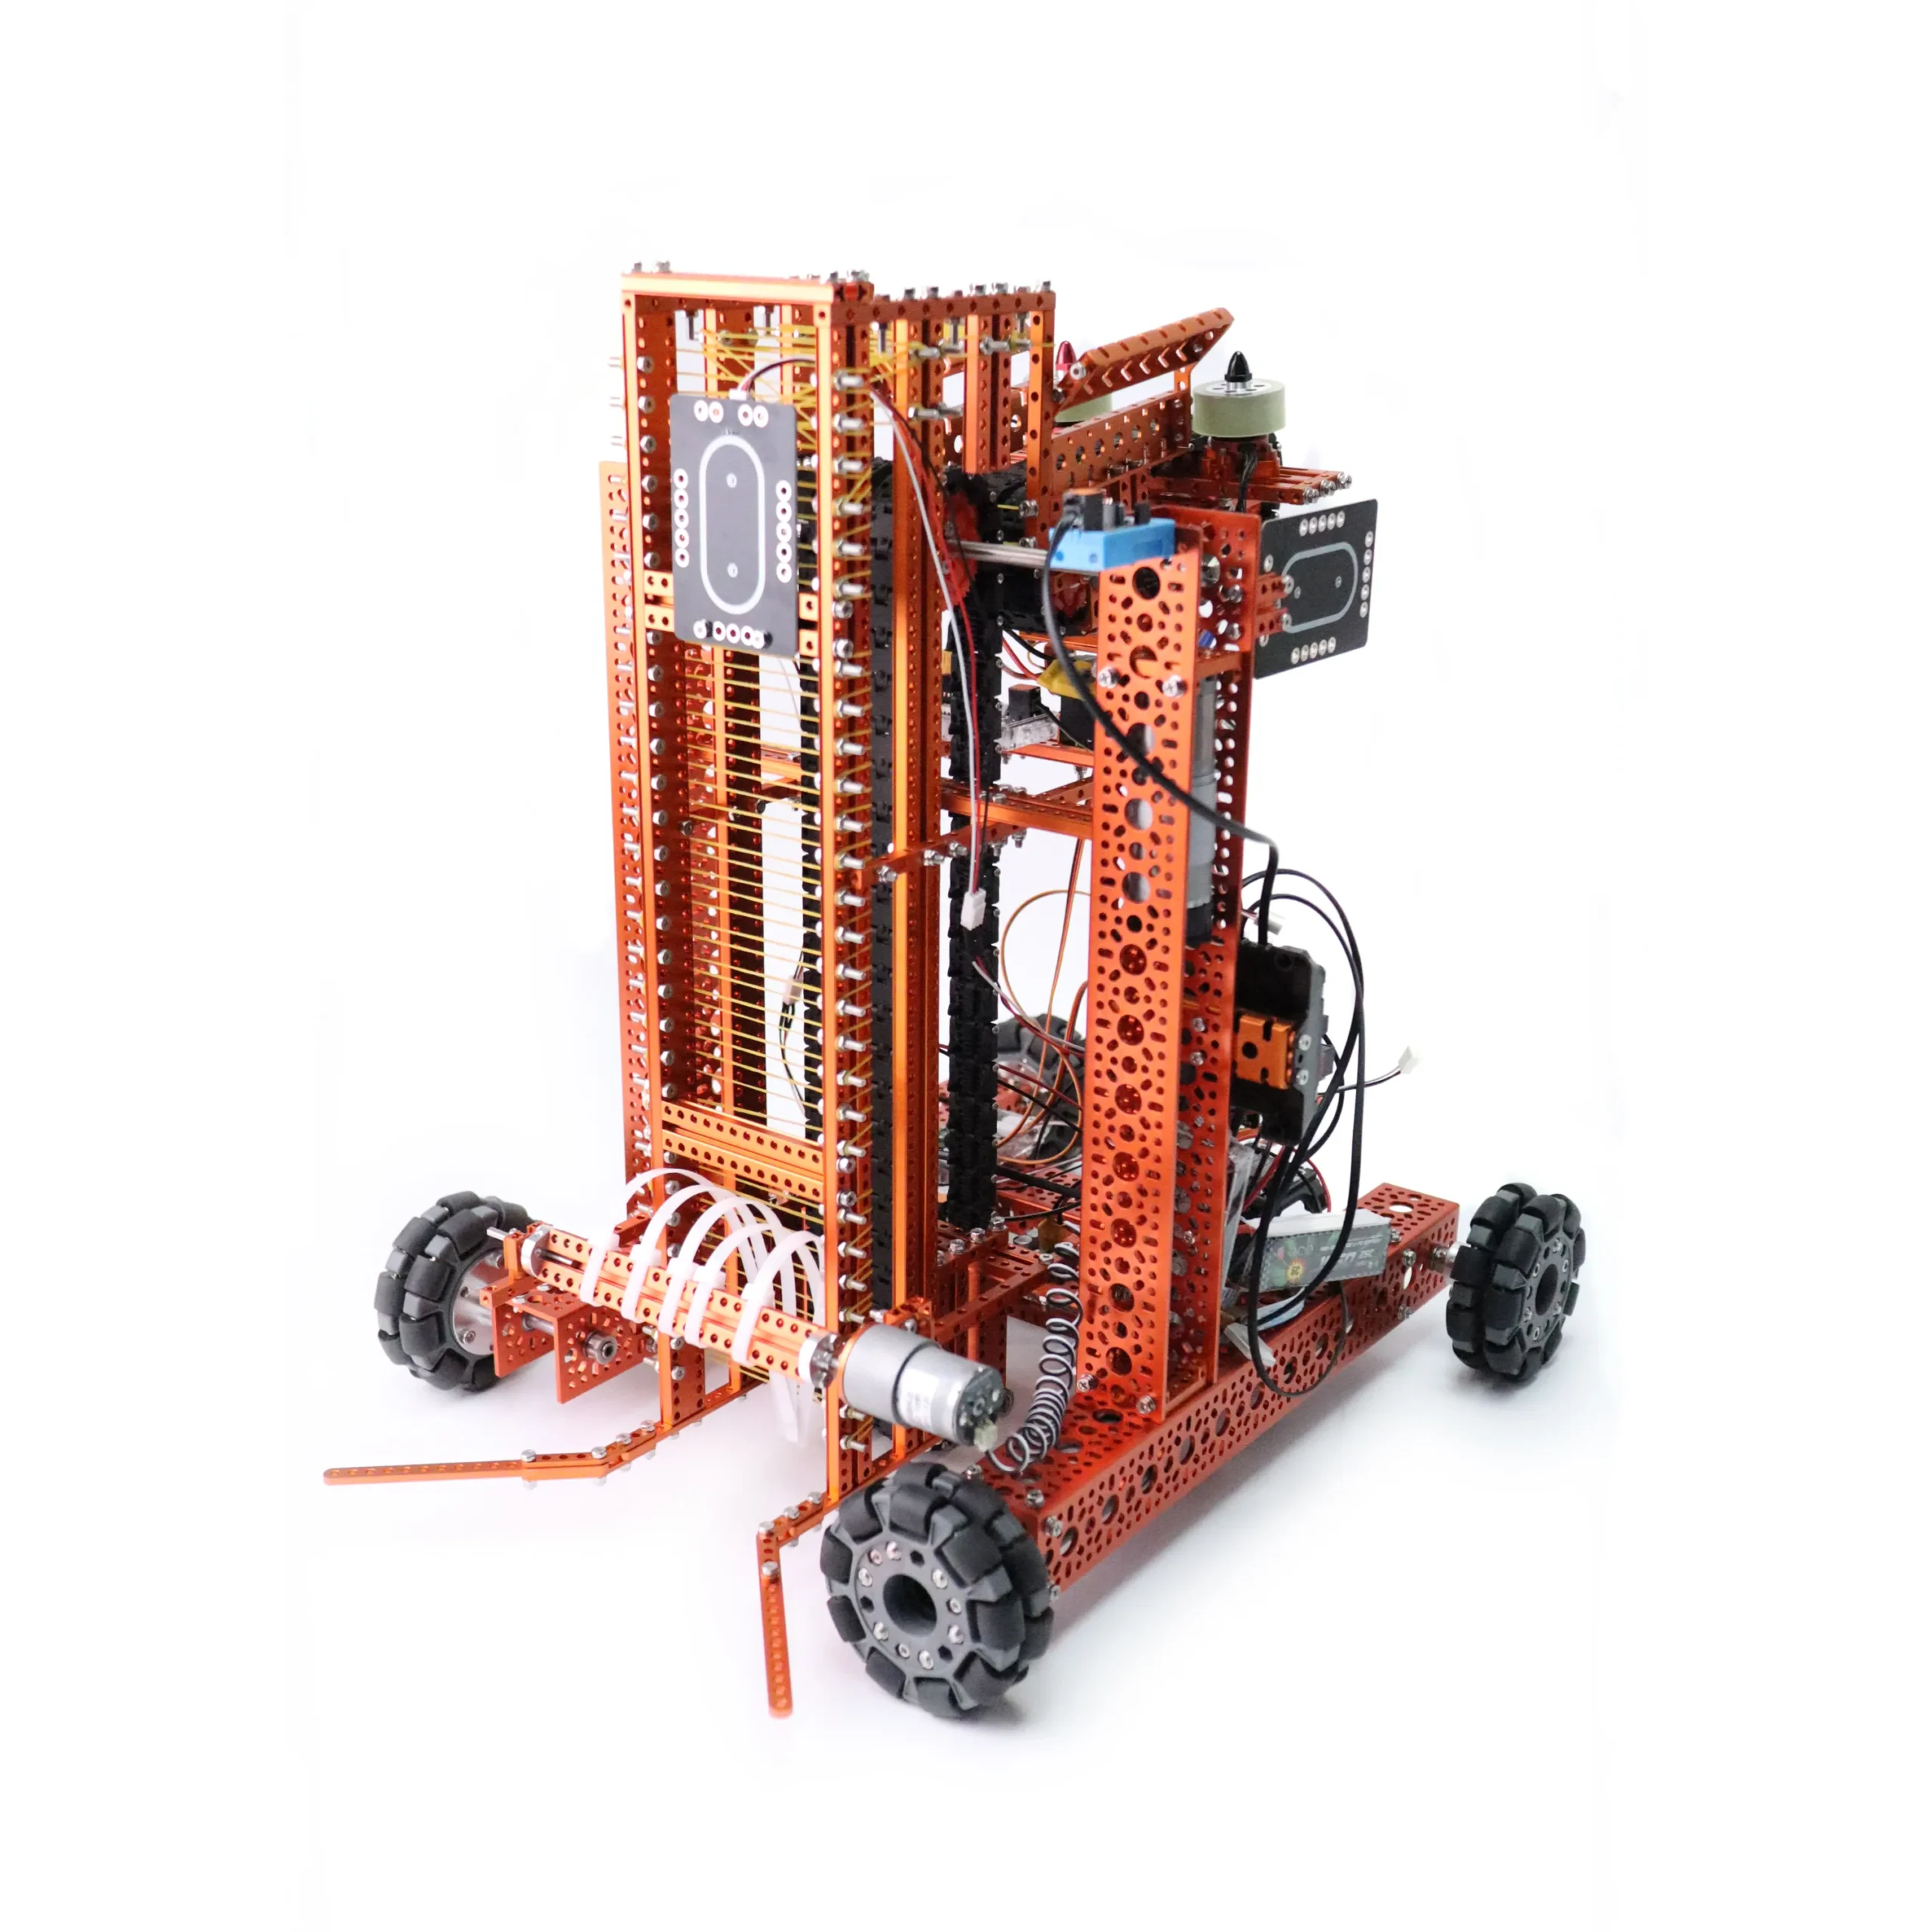


Cuộc thi robot WeeeFight


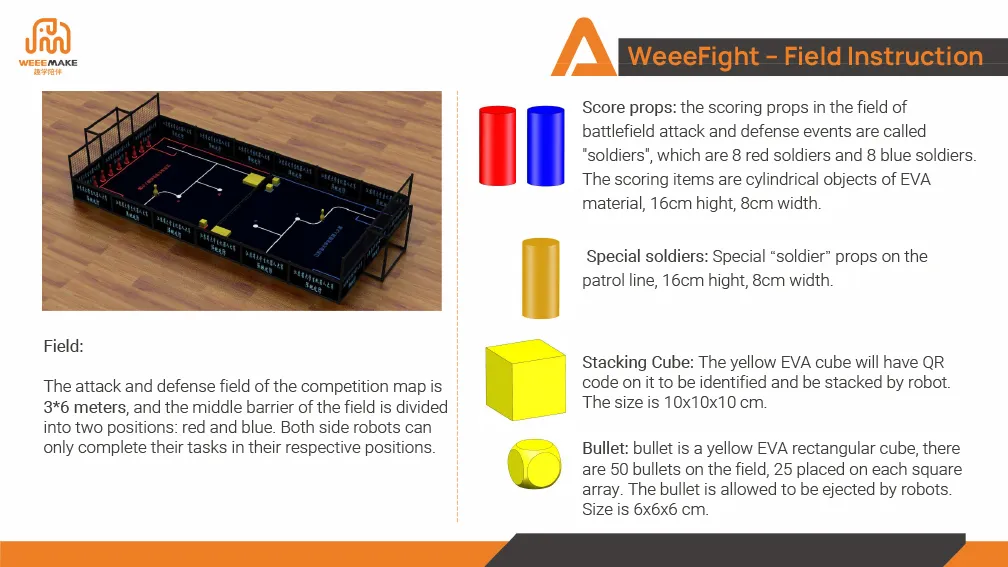
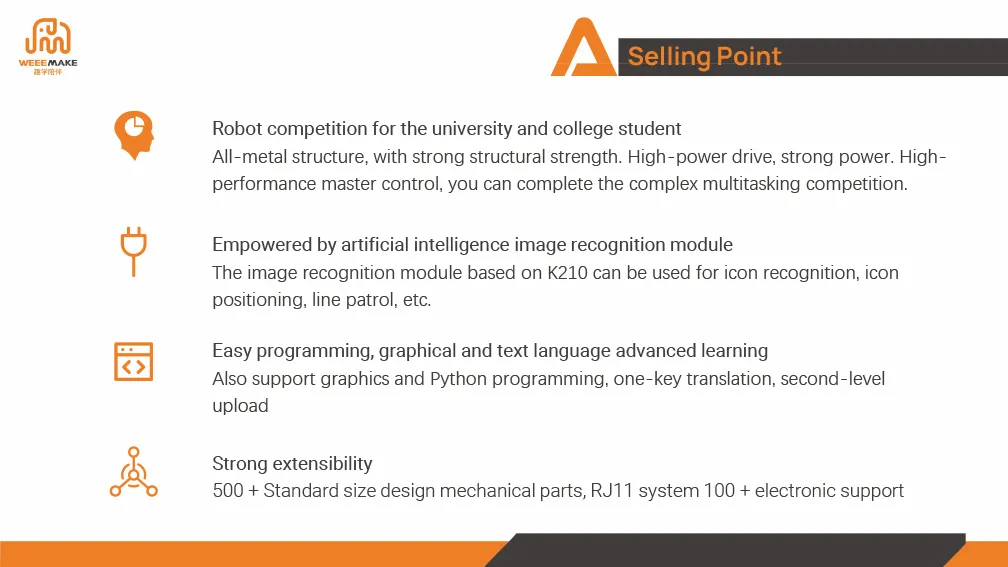
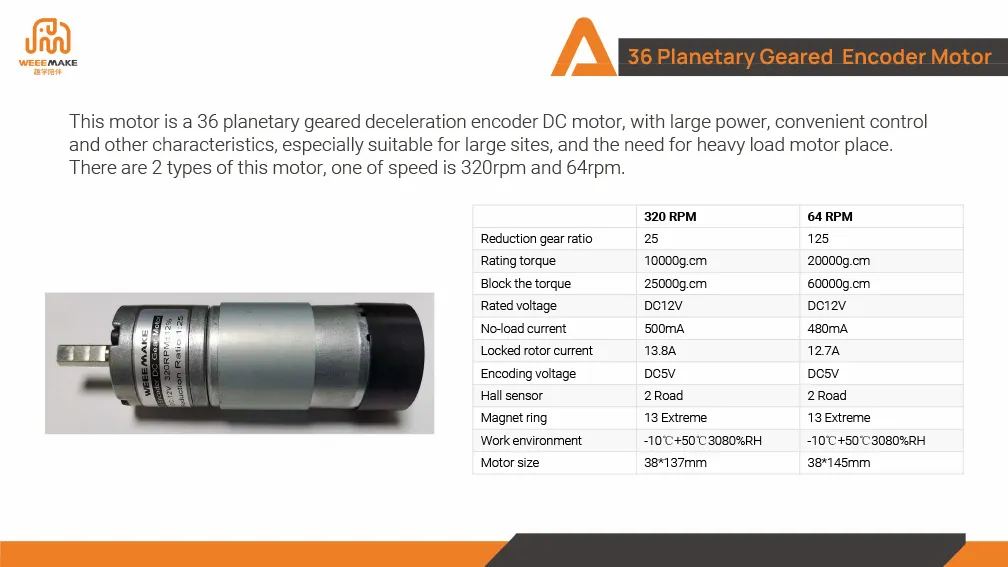
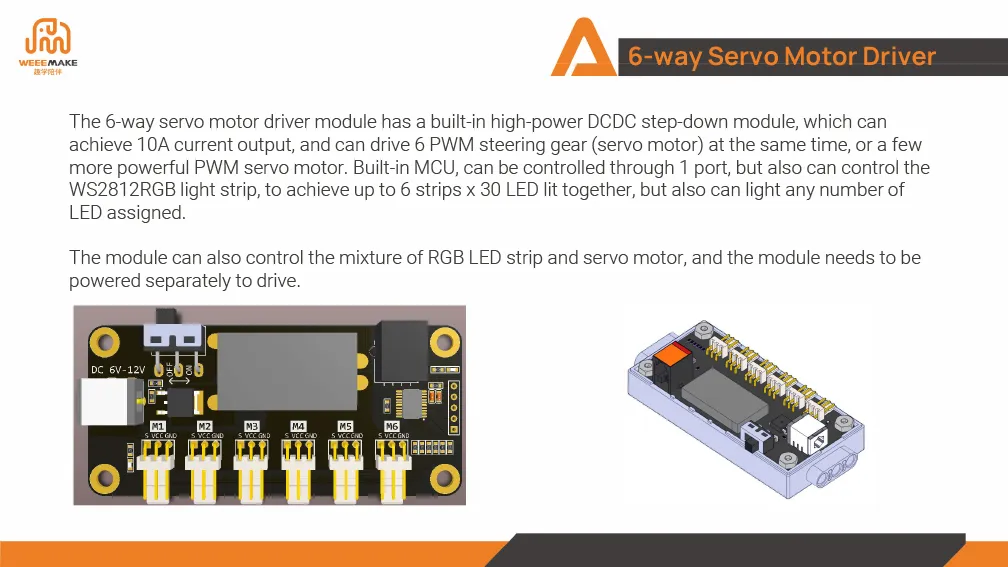
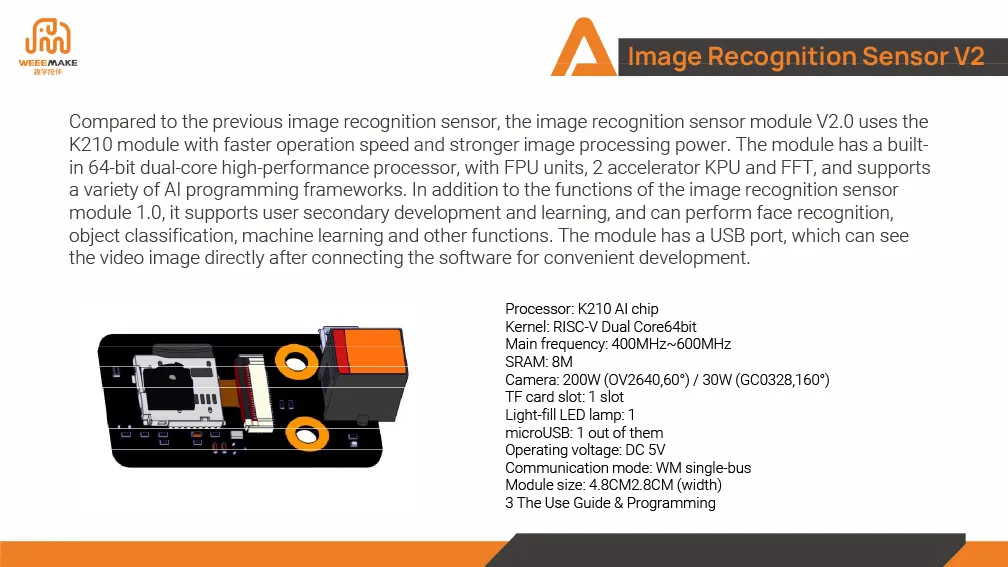
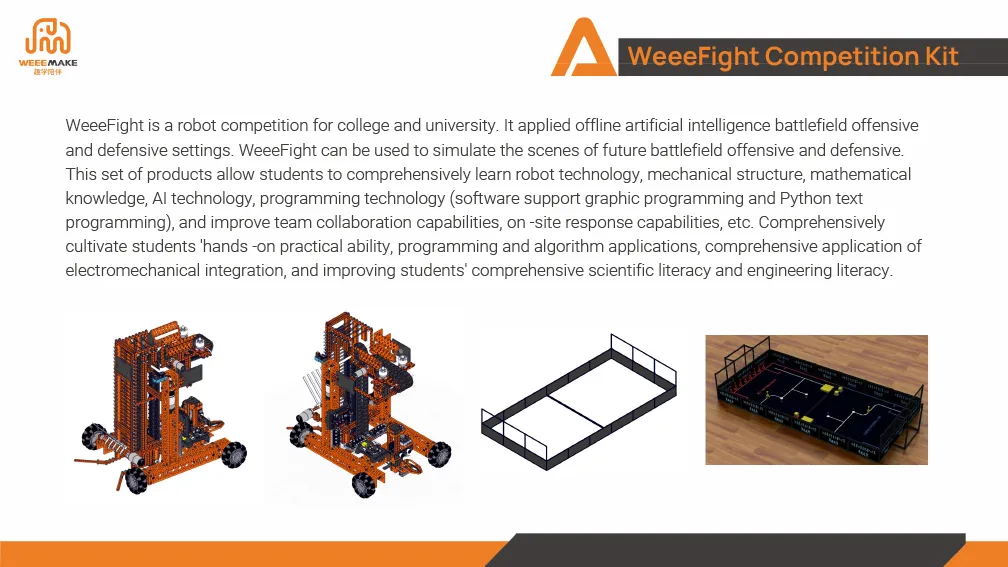
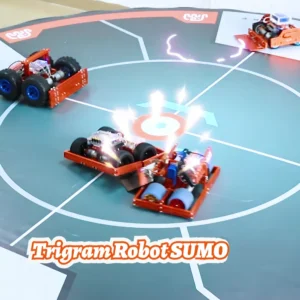
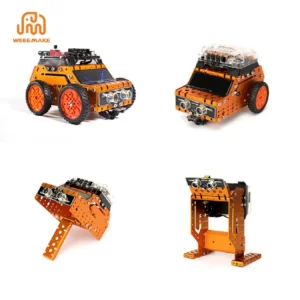
WeeeFight là một cuộc thi robot dành cho các trường cao đẳng và đại học do Weeemake thiết kế. Nó ứng dụng trí tuệ nhân tạo ngoại tuyến trong các kịch bản tấn công và phòng thủ trên chiến trường. WeeeFight có thể được sử dụng để mô phỏng các cảnh tấn công và phòng thủ trên chiến trường trong tương lai.
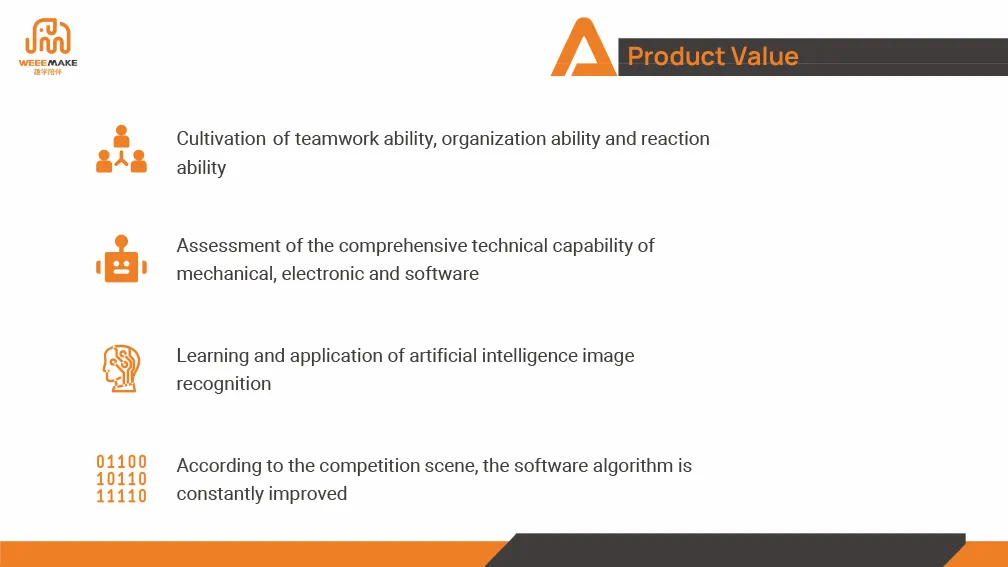
Bộ sản phẩm này cho phép sinh viên học tập toàn diện về công nghệ robot, cấu trúc cơ khí, kiến thức toán học, công nghệ AI và công nghệ lập trình (phần mềm hỗ trợ lập trình đồ họa và lập trình văn bản Python), đồng thời nâng cao khả năng làm việc nhóm, khả năng phản ứng tại chỗ, v.v. Nó bồi dưỡng toàn diện khả năng thực hành, ứng dụng lập trình và thuật toán, ứng dụng toàn diện tích hợp điện cơ của sinh viên, và nâng cao kiến thức khoa học và kỹ thuật tổng quát của sinh viên.


Hãy là người đầu tiên nhận xét “Cuộc thi robot WeeeFight”
Sản phẩm tương tự

Robot Kit


Robot Kit

Robot Kit

Robot Kit




Robot Kit
Đánh giá
Chưa có đánh giá nào.